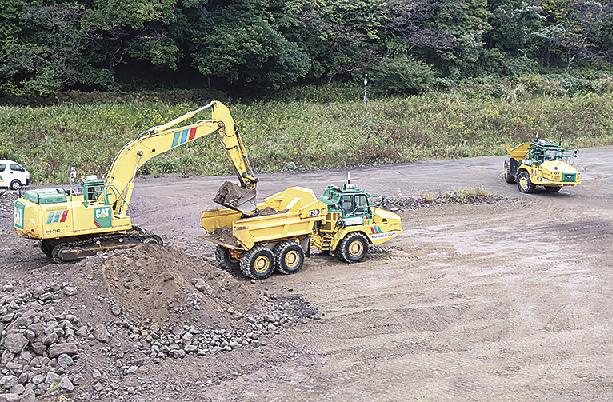
熊谷組は、自動走行する複数のアーティキュレートダンプトラック(ADT)をAIで制御し、土砂を運搬する技術を確立した。21日、熊本県西原村の大切畑ダム堤体復旧工事現場で関係者に公開。走行経路に仮想の信号や標識を設け、車両がこれらの情報を基に走行の可否や速度を判断する。同日はオペレーター1人が遠隔操縦のバックホウと自動走行式ADT2台を使って土砂を運搬し、3台が連携して円滑に作業できると実証した。
同社の自動走行技術は、オペレーターが事前に遠隔操縦で手本となる運転を行い、その経路や速度を目に見えない「仮想のレール」として設定する。重機はこのレールに沿って走行する。公開した「仮想信号式車両運行管理システム」は、走行経路に仮想の信号や標識などの交通情報を組み込み、複数の重機を制御する。車両が特定の地点に到達すると、AIを活用した交通管理サーバーに走行の可否などを問い合わせ、速度を調整する。
実証では、バケット容量1・2立方メートル級のバックホウ1台、30トン級と25トン級の自動走行式ADT各1台を使用した。ダム堤体の下流側に設定した延長約400~500メートルのルートをADTが時速約15キロで走行し、土砂の積み込みと運搬を繰り返した。
1台のADTが積み込み作業をしている間、もう1台は所定の位置で待機するなど、車両同士が干渉することなく作業を継続。バックホウを約1000キロ離れた同社の筑波技術研究所(茨城県つくば市)から遠隔操縦し、支障なく作業できることも確認した。伐採木や現地発生土を主材料とする自然回復緑化技術「ネッコチップ工法」の遠隔操縦による施工、重機などの燃料に超高密度ナノバブルを混入し、燃料消費量を抑える技術も紹介した。
2016年の熊本地震で被災した同ダムの復旧工事は熊本県が発注し、熊谷組・杉本建設・藤本建設工業・肥後建設社JVが施工している。自動走行式ADTは洪水吐きの埋め戻しに採用。熊谷組JVの江良耕一作業所長は「建設業界で熟練工が減る中、生産性向上につながる新しい技術で補えれば」と今後に期待した。
同社は、災害復旧現場で使われてきた無人化施工技術を一般の大規模土木工事にも広げることで、生産性の向上が期待できるとみる。土木DX推進部の竹下嘉人係長は「完全自動化ではなく、オペレーターによる遠隔操縦も組み合わせ、幅広い現場に適用していきたい」と話した。